Китайская исследовательская группа предложила новую парадигму DPCN для многолетнего планирования путей
Репортаж от Wedoany,Китайская исследовательская группа предложила новую парадигму под названием DPCN (Decentralized-Planning-Centralized-Negotiation) для решения задачи многолетнего планирования путей (MAPF). Эта парадигма, сохраняя масштабируемость децентрализованных методов, эффективно обрабатывает динамические конфликты с помощью механизма централизованных переговоров, достигая на стандартных тестовых наборах производительности, превосходящей существующие методы обучения с подкреплением.
Многолетнее планирование путей направлено на прокладку бесконфликтных маршрутов для нескольких агентов в общей среде и широко применяется в таких областях, как автоматизированные складские системы, диспетчеризация сервисных роботов и аэропортовая логистика. Традиционные стратегии централизованного планирования показывают отличные результаты на задачах малого масштаба, но вычислительная сложность резко возрастает при работе с большими группами агентов. Децентрализованные методы на основе обучения с подкреплением, хотя и обладают масштабируемостью и способностью адаптироваться к среде, из-за ограниченного локального обзора часто приводят к блокировкам, столкновениям и даже тупикам.
DPCN делит каждый временной шаг на два этапа: на этапе планирования каждый агент независимо генерирует намерение действия на основе локальной наблюдаемой информации o_i^t (обзор 3×3); на этапе переговоров система обнаруживает все потенциальные конфликты (включая конфликты вершин и обмена) и динамически объединяет агентов, вовлеченных в конфликт, в «суперагента». С помощью обучаемой сети PNSE (Pointer Network Special Edition) из конфликтующего набора выбирается один «победитель», который выполняет свое первоначальное намерение, в то время как остальные агенты остаются неподвижными или повторно выбирают новое действие.
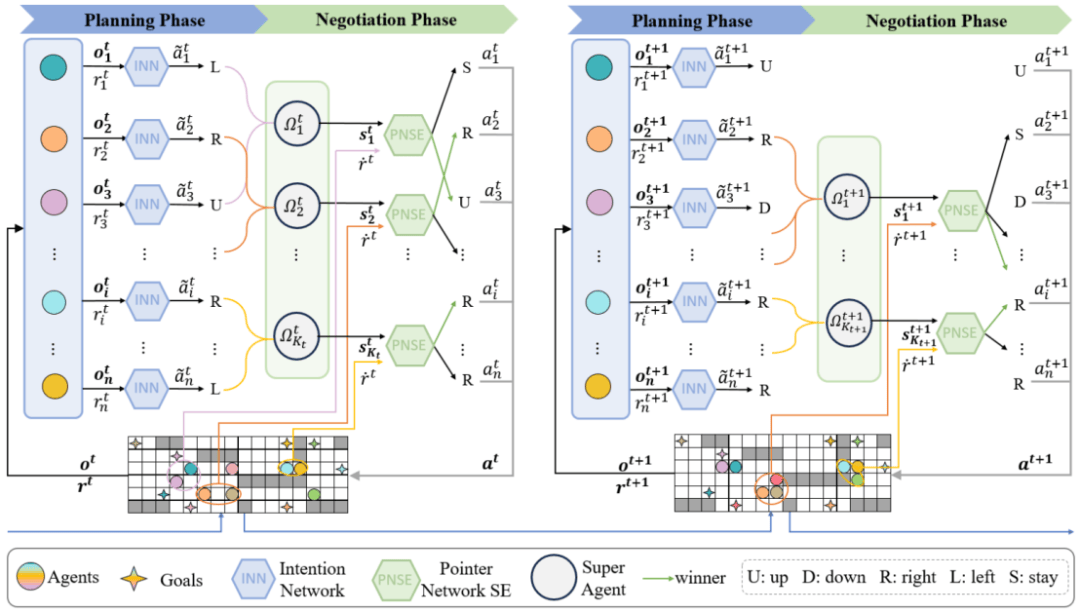
Для решения проблем несоответствия наборов действий суперагента и сложности динамического обучения сеть PNSE, вдохновленная сетями указателей, способна обрабатывать входные данные переменной длины и несоответствующие пространства действий. Исследовательская группа предложила механизм обучения с подкреплением на основе специальной стратегии градиента, использующий приближение среднего поля для справедливого распределения глобального вознаграждения, что обеспечивает эффективное обучение динамических суперагентов.
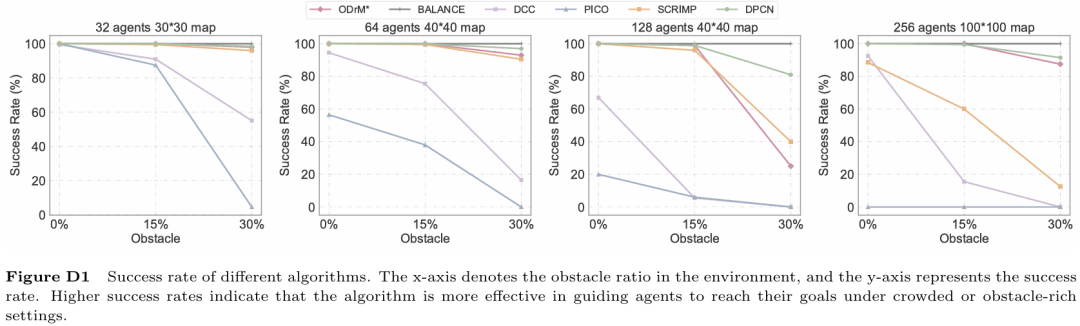
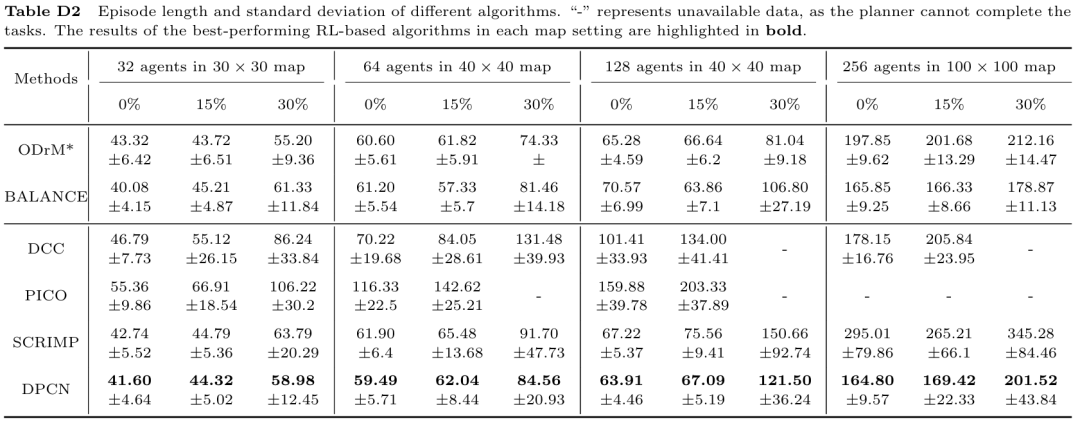
Эксперименты проводились на стандартных тестовых наборах MAPF и случайных картах. Сравнение включало два типа централизованных планировщиков (ODrM*, BALANCE) и три передовых метода RL (SCRIMP, DCC, PICO). В экспериментах на случайных картах размер карт варьировался от 30×30 до 100×100, плотность препятствий — от 0% до 30%, количество агентов — от 32 до 256. Каждая конфигурация повторялась 200 раз, фиксировались показатель успешности и количество шагов для выполнения задачи. Результаты показали, что DPCN при высокой плотности препятствий (30%) и в крупномасштабных сценариях стабильно поддерживает высокий уровень успешности и низкое время выполнения задачи, значительно превосходя не только другие методы RL, но и централизованные планировщики.
При оценке способности к обобщению на структурированных картах в экспериментах использовались три типичных типа карт: многокомнатная среда размером 32×32 (размер комнат 3×3), среда аудитории размером 162×141 и складская среда размером 170×84 (ширина проходов между стеллажами всего 2 клетки). Каждая карта содержала 25 экземпляров задач. DPCN продемонстрировал способность эффективно координировать крупные группы агентов в этих сложных структурах.
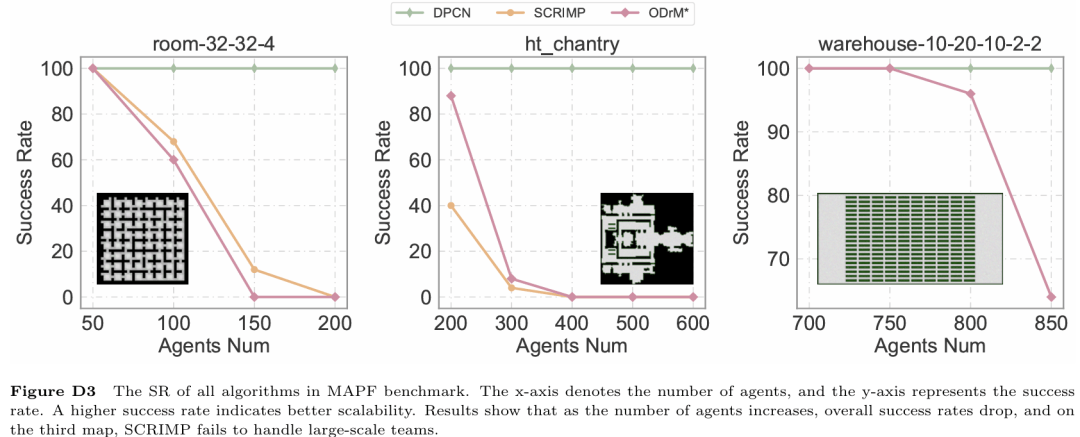
Исследовательская группа отмечает, что DPCN благодаря инновационной архитектуре децентрализованного планирования и централизованных переговоров эффективно решает проблемы координации конфликтов в условиях ограниченного локального обзора, сохраняя при этом масштабируемость. В будущем планируется изучить применение в средах с динамическими препятствиями, гетерогенными агентами и на реальных роботизированных платформах.
Связанные продукты

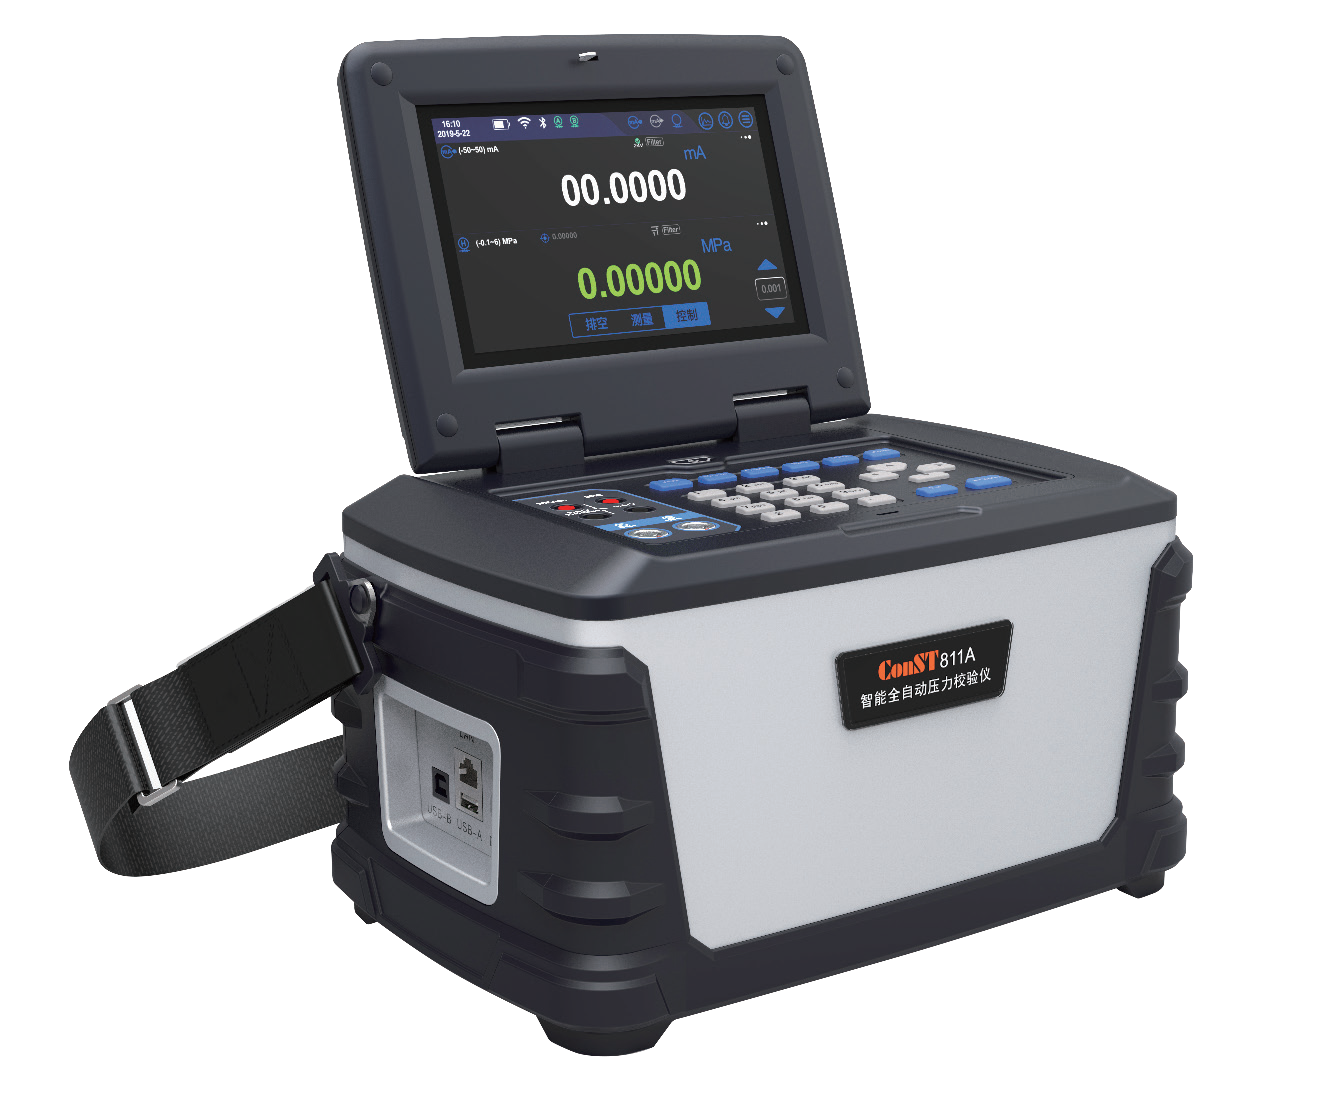
Интеллектуальный автоматический калибратор давления ConST811A
Beijing ConST Instruments Technology Inc.
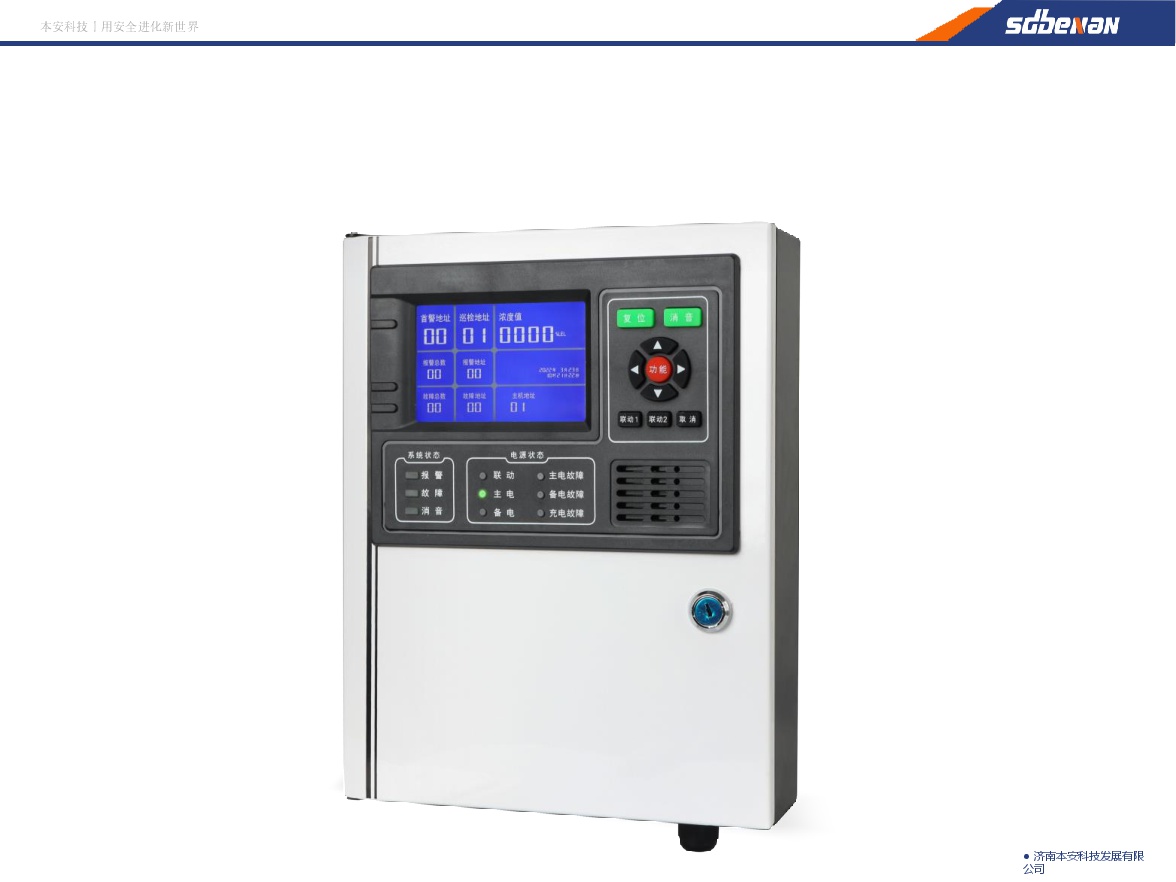
Контроллер системы обнаружения горючих газов 30
Jinan Benan Technology Development Co., Ltd.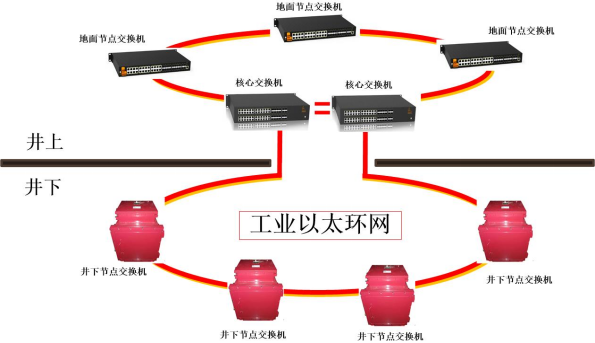
Промышленная кольцевая сеть Ethernet для горнодобывающей промышленности (10 Гбит/с / 1 Гбит/с)
Chongqing Mas Sci&Tech Co., Ltd.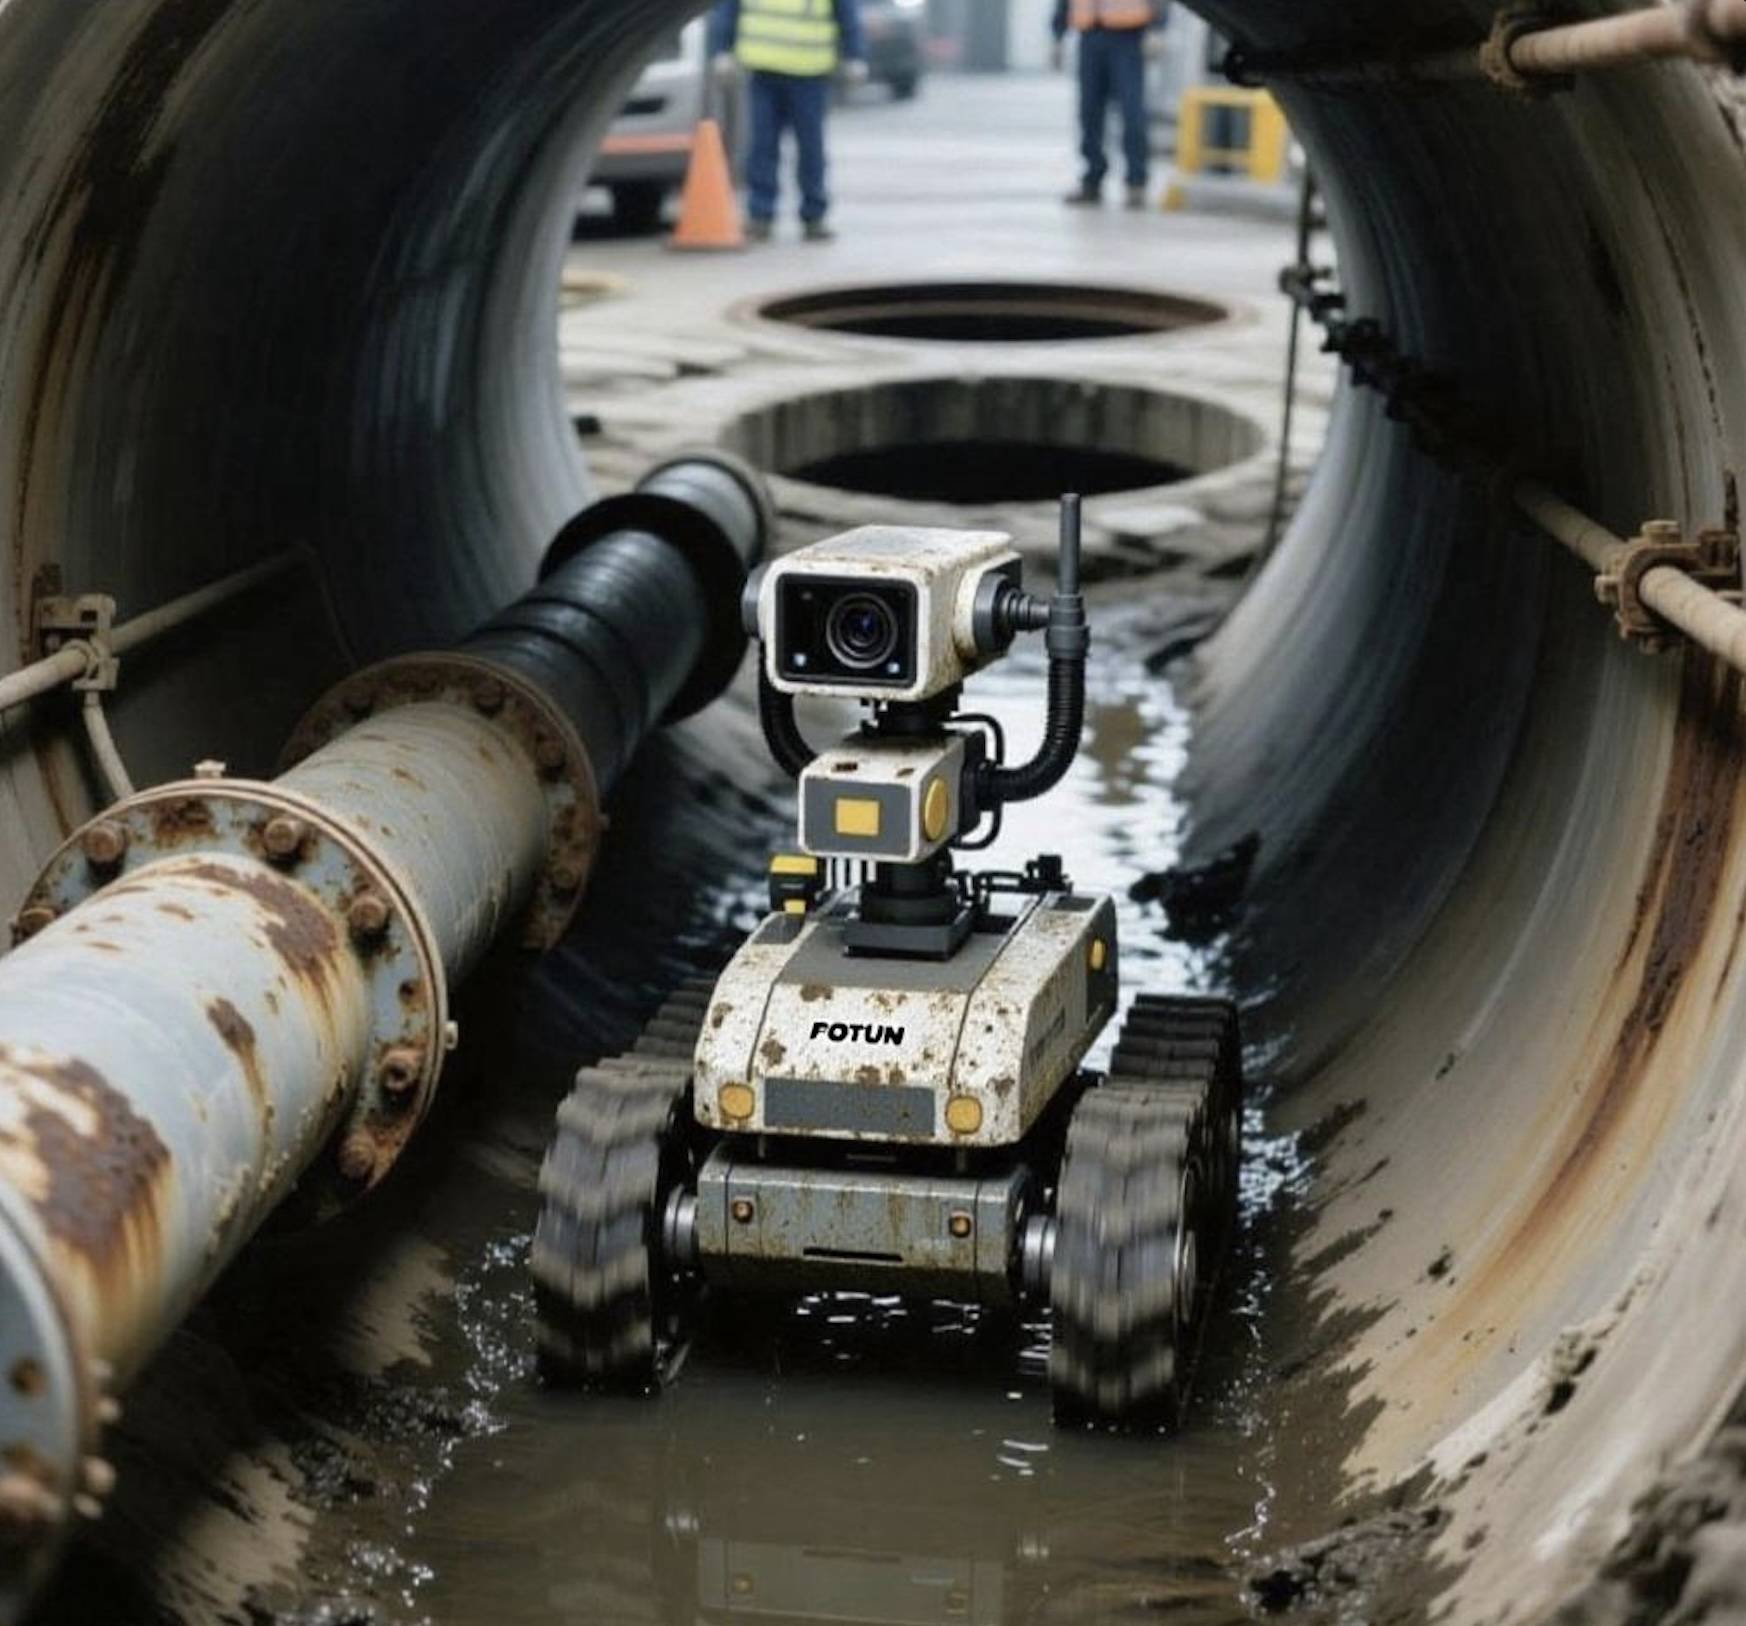
Автоматический патрульный робот/автоматический робот безопасности
FOTUN HONGKONG LIMITED
Тропосферный ветровой профилемер P-диапазона TWP16
China Huayun Meteorological Technology Group Co., Ltd.
Планшетный портативный спутниковый терминал Ручной портативный терминал с антенной диаметром 0,35 м
China Starwin Science & Technology co., Ltd.