Робот-птица, способный плавать под водой и летать по воздуху, создан учёными EPFL и MIT
Репортаж от Wedoany,Исследователи из Федеральной политехнической школы Лозанны (EPFL) и Массачусетского технологического института (MIT) совместно разработали новый тип робота, способного плавать под водой, пробивать поверхность воды и переключаться в режим полёта. По словам исследовательской группы, система имитирует движения таких ныряющих птиц, как гагары, тупики и буревестники. Результаты работы опубликованы в научном журнале Science.
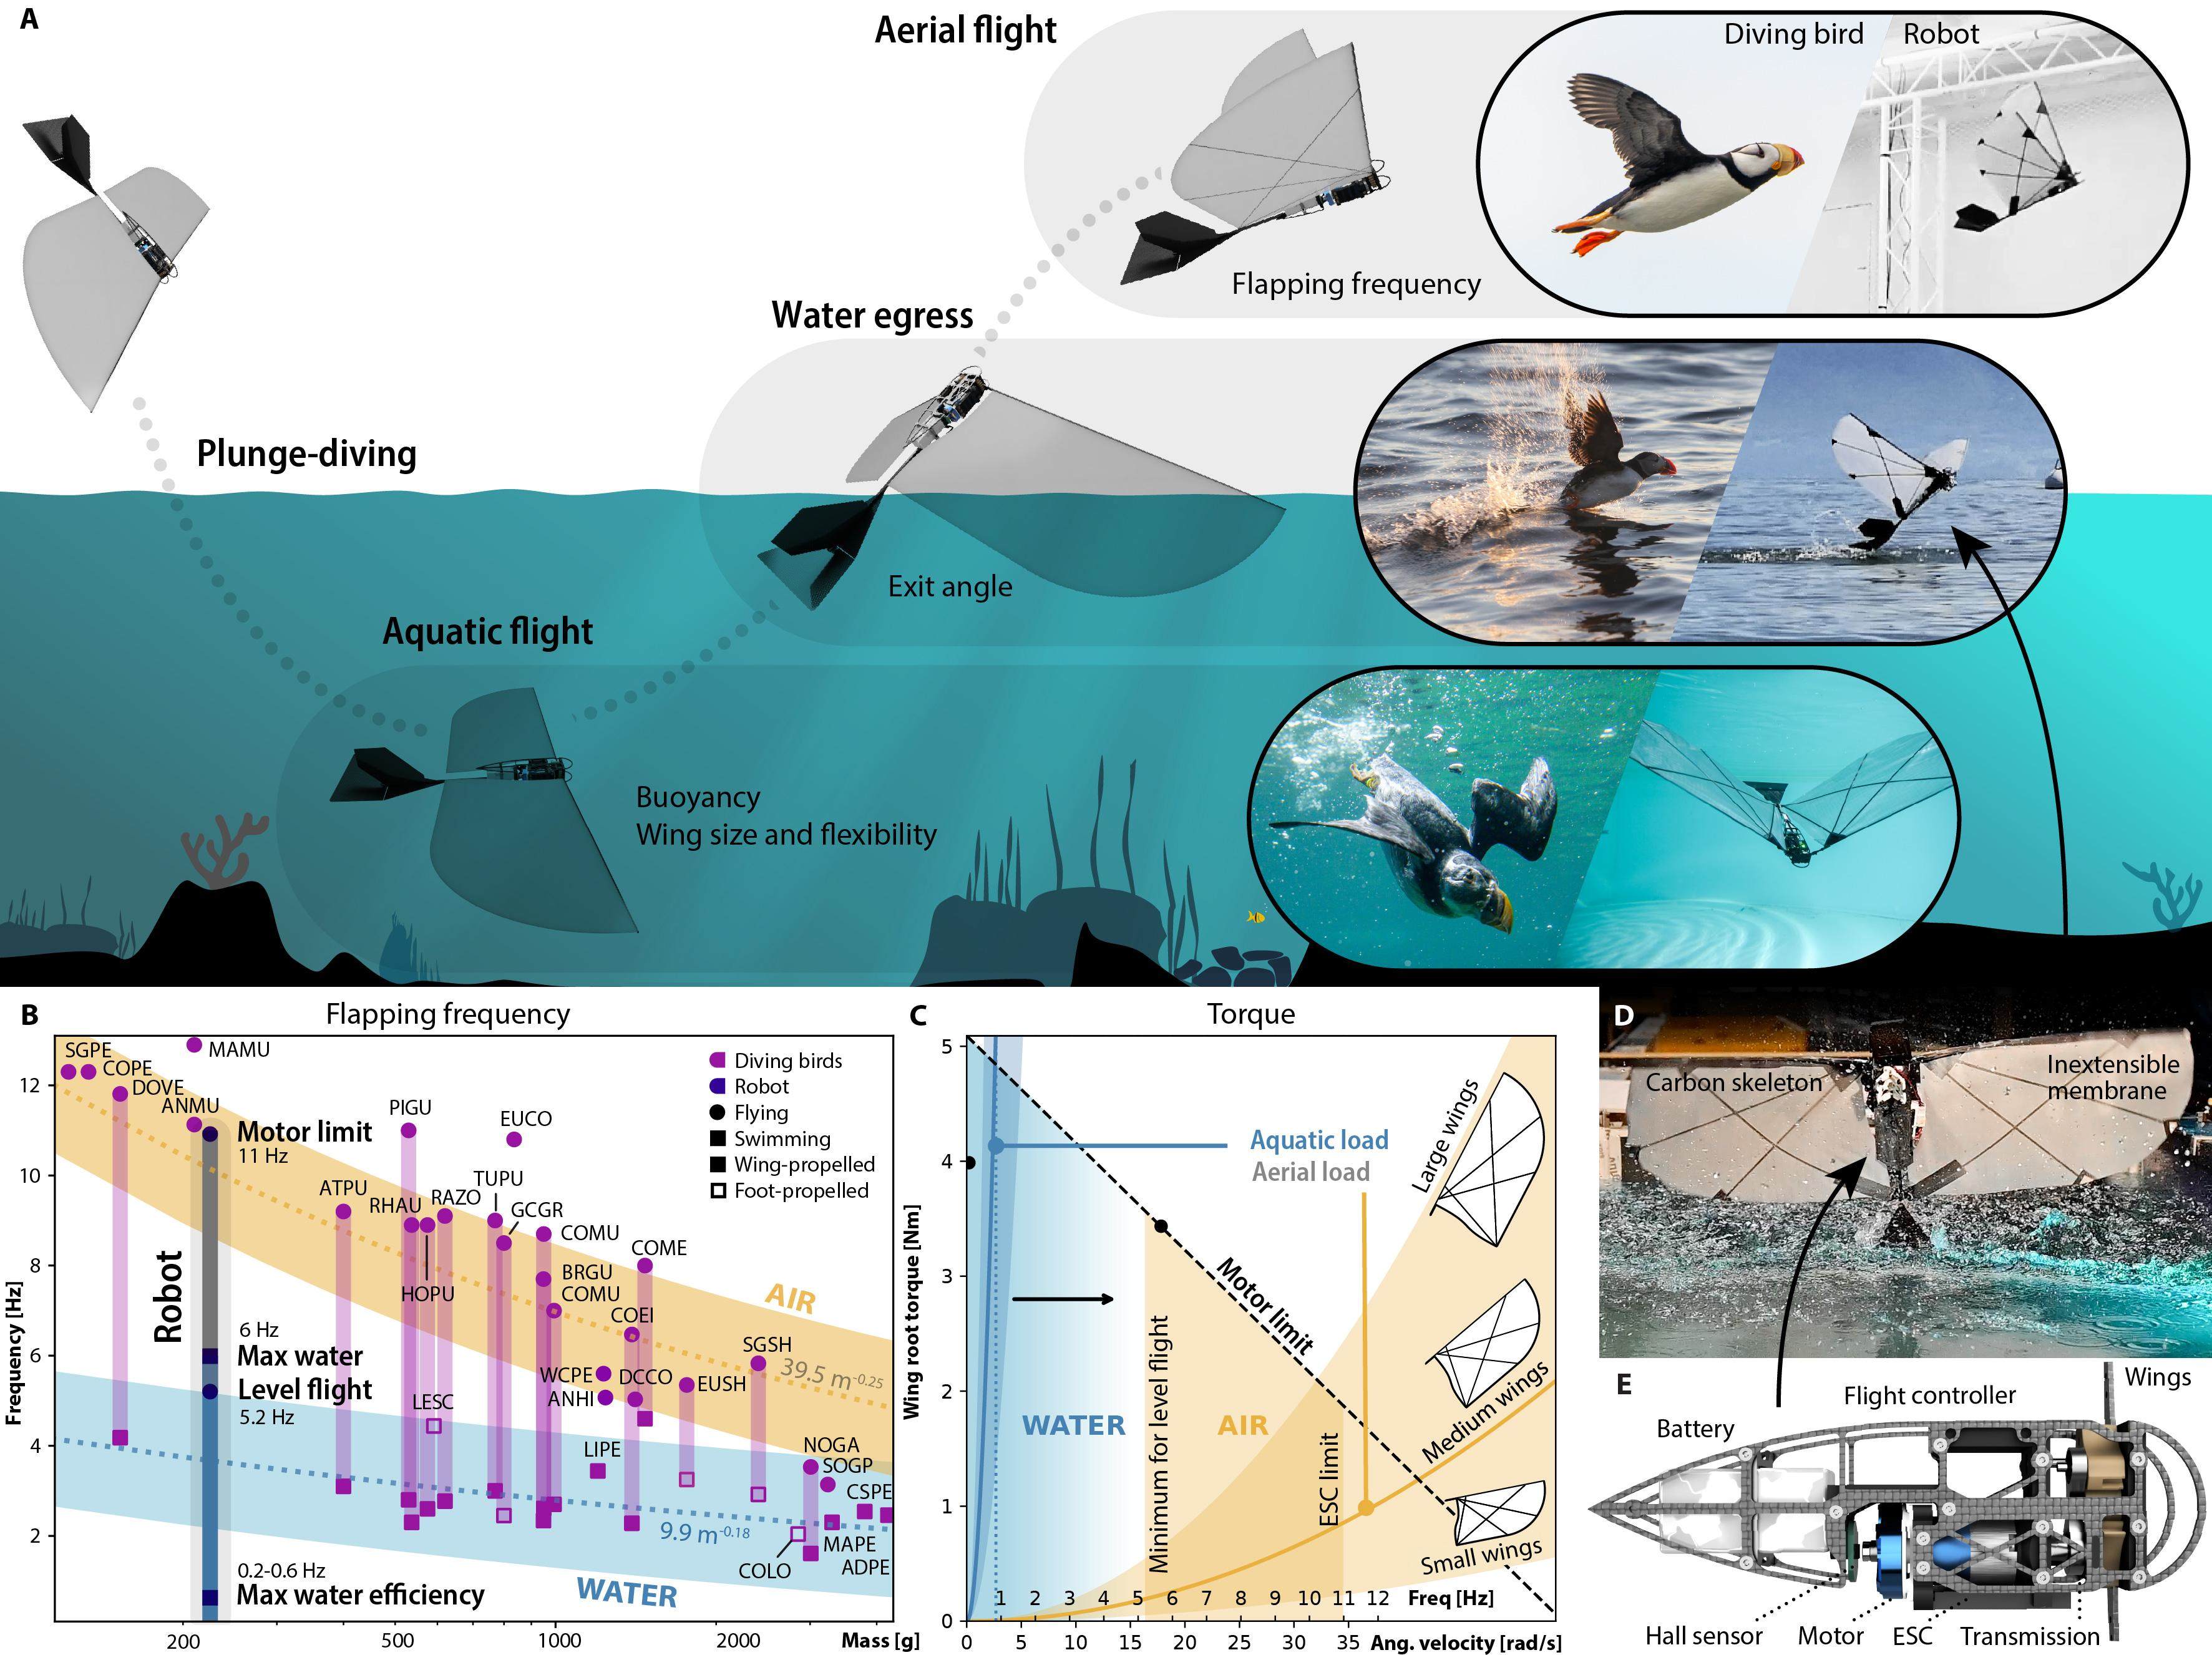
Робот весом менее 300 граммов состоит из корпуса, двух гибких машущих крыльев и управляемого хвостового оперения. Исследователи могут заменять крылья и хвост разного размера, чтобы анализировать влияние формы, гибкости и частоты взмахов на процесс перехода между плаванием и полётом. Крылья изготовлены из плёнки с водоотталкивающим покрытием на основе наночастиц; внутри корпуса установлены аккумулятор и водонепроницаемый электродвигатель, который через кривошип приводит в движение машущие крылья; подвижный хвост используется для управления углом наклона робота во время полёта и ныряния.
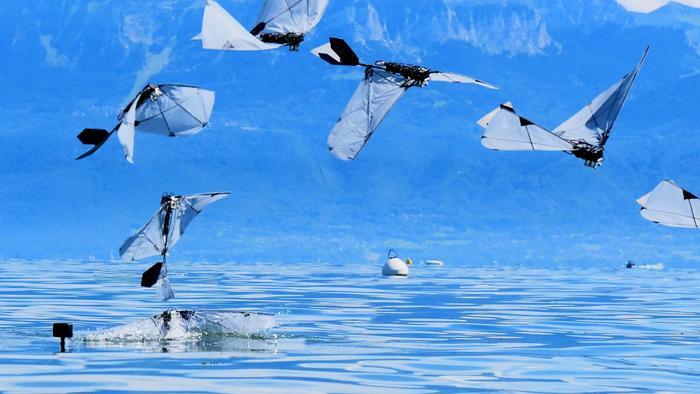
В ходе экспериментов, проведённых в бассейне и на Женевском озере, команда протестировала комбинации размеров крыльев, частоты взмахов и углов хвоста, обеспечивающие переход от плавания к полёту. В экспериментах использовались крылья с размахом 80 см, обладающие достаточной гибкостью для уменьшения амплитуды колебаний под водой и одновременно достаточной жёсткостью для создания необходимой подъёмной силы в воздухе. Скорость робота под водой достигает почти 1 метра в секунду, в воздухе — около 6 метров в секунду, частота взмахов в обоих режимах составляет примерно 5 раз в секунду.
Для перехода в режим полёта робот принимает угол подъёма около 70 градусов, чтобы кончики крыльев не касались поверхности воды. В отличие от большинства ныряющих птиц, этому роботу не нужно отталкиваться ногами от воды. Исследователи отмечают, что это первый случай, когда робот переходит непосредственно из воды в воздух, используя только машущие крылья.
Первый автор исследования, бывший исследователь EPFL Рафаэль Цуффери, считает, что данная технология может быть использована в области морских исследований. В будущем исследователи смогут запускать робота с корабля или берега для сбора проб воды или записи измерительных данных в труднодоступных местах; затем летательный аппарат сможет доставить данные обратно и быть использован снова. В дальнейшем команда планирует доработать крылья, чтобы обеспечить их дополнительное скручивание, а также гарантировать надёжную работу робота в условиях сильного волнения и ветра. Помимо потенциального применения в морских исследованиях, этот проект также поможет глубже понять механизмы полёта и плавания ныряющих морских птиц.
Связанные продукты

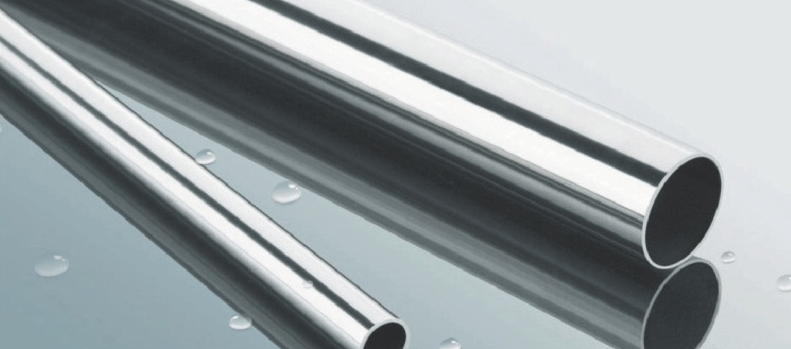
ERW-сварные трубы (черные трубы и оцинкованные горячим способом трубы)
Handan Zhengda Steel Pipe Co., Ltd.
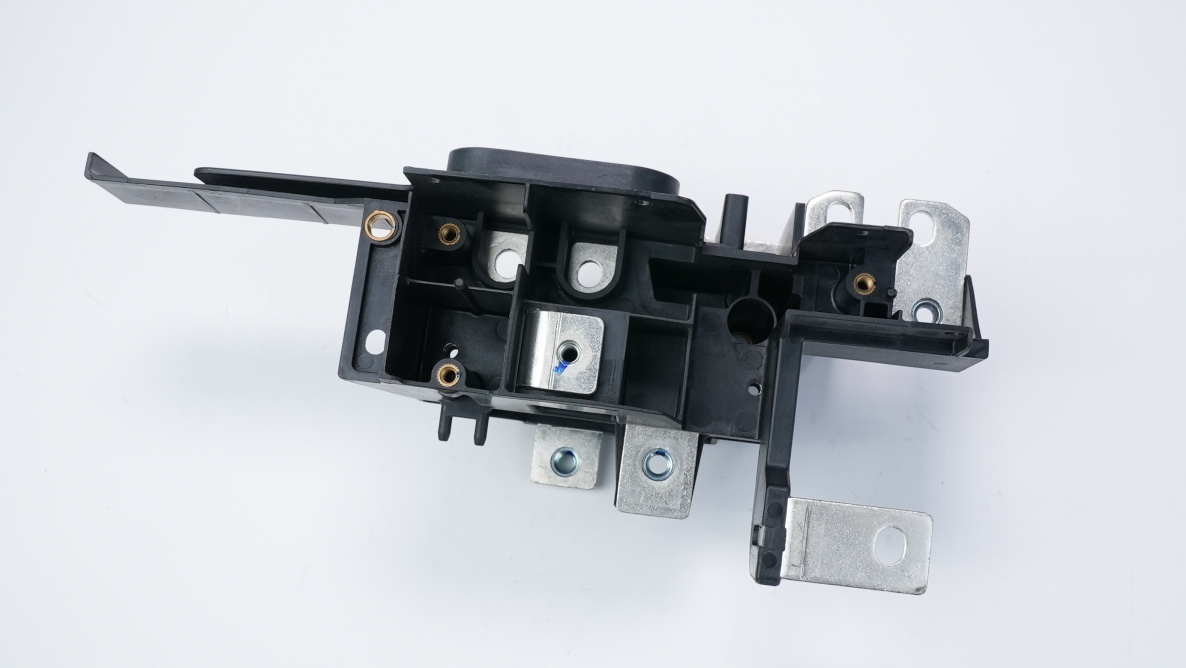
Выходной адаптер MCU с медным стержнем в сборе
Shenzhen Yusheng Optoelectronics Co., Ltd
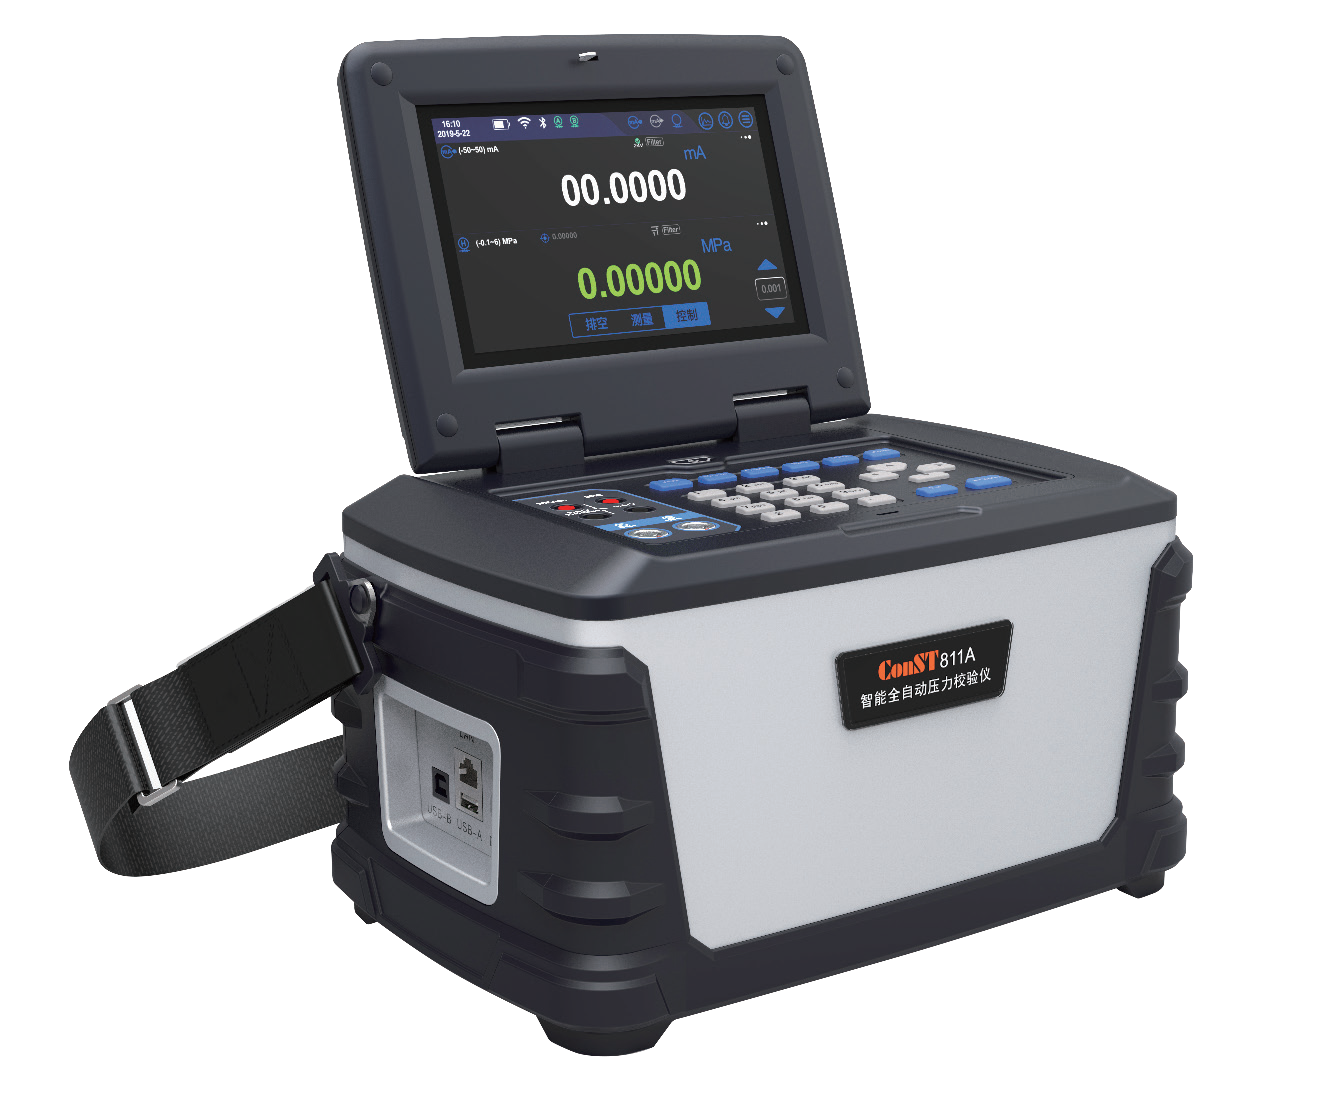
Интеллектуальный автоматический калибратор давления ConST811A
Beijing ConST Instruments Technology Inc.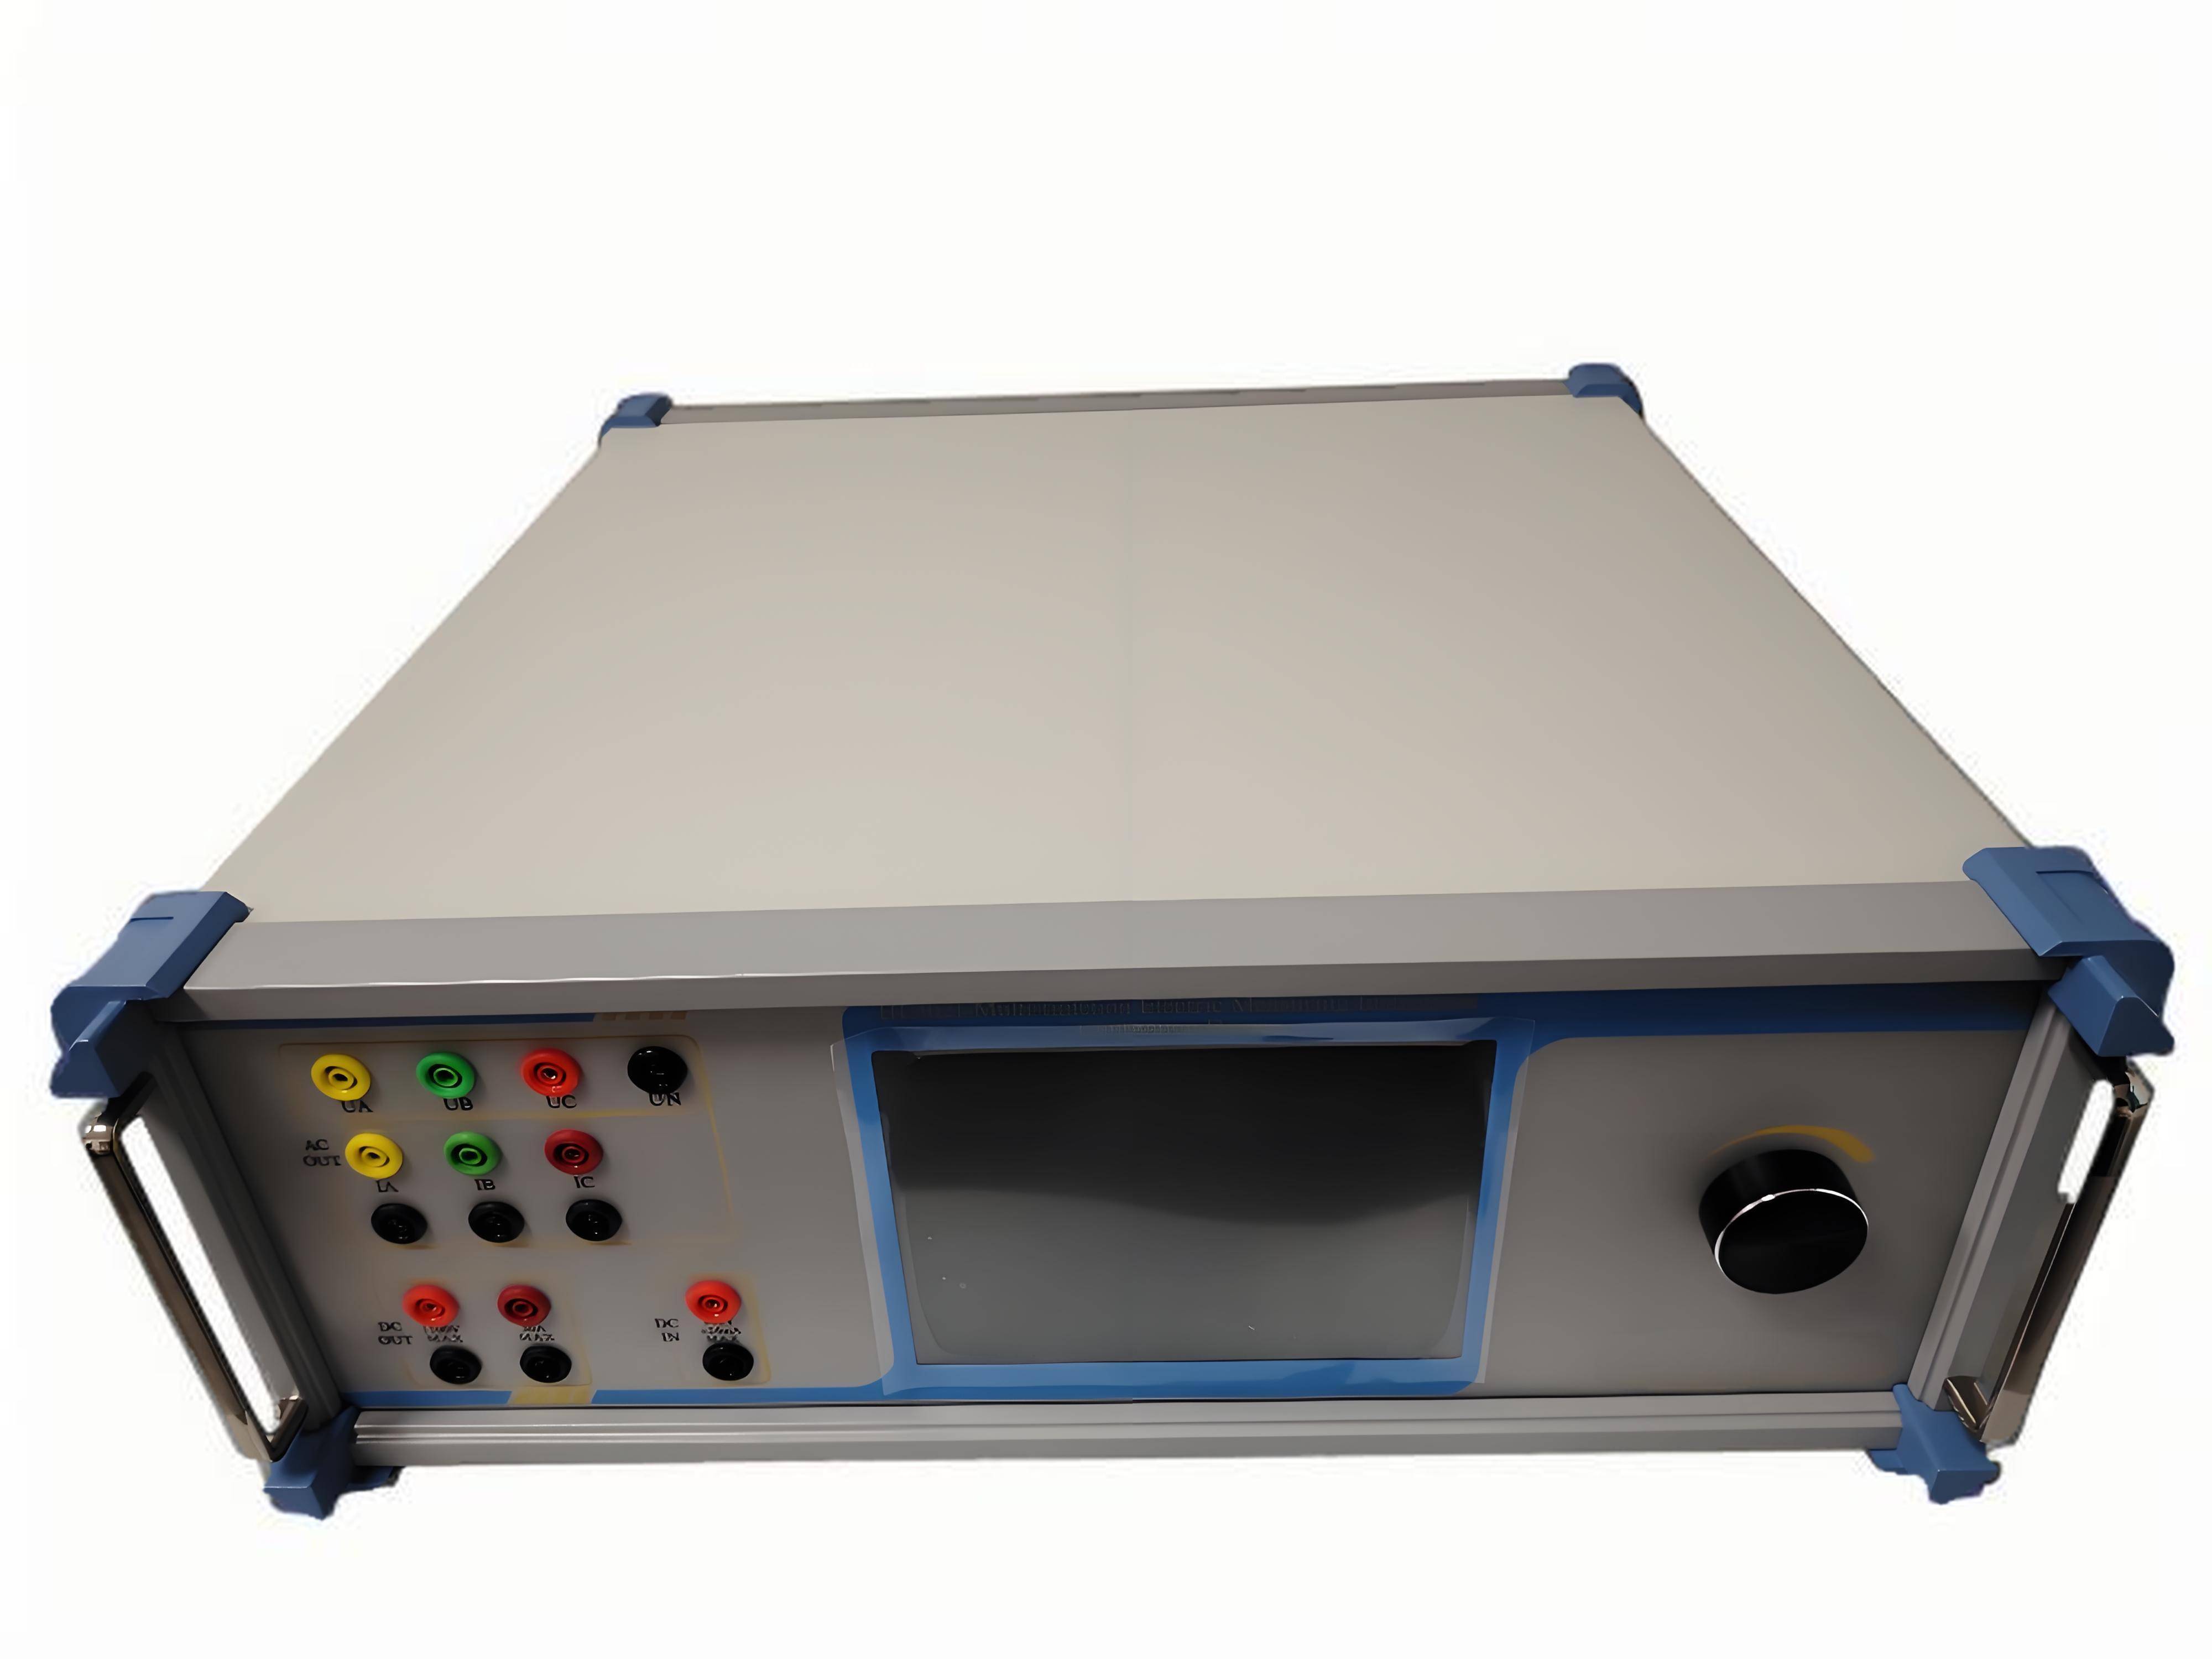
Многофункциональное устройство для калибровки электрических измерительных
Xi'an Yingchuan Electric Power Equipment Co., Ltd.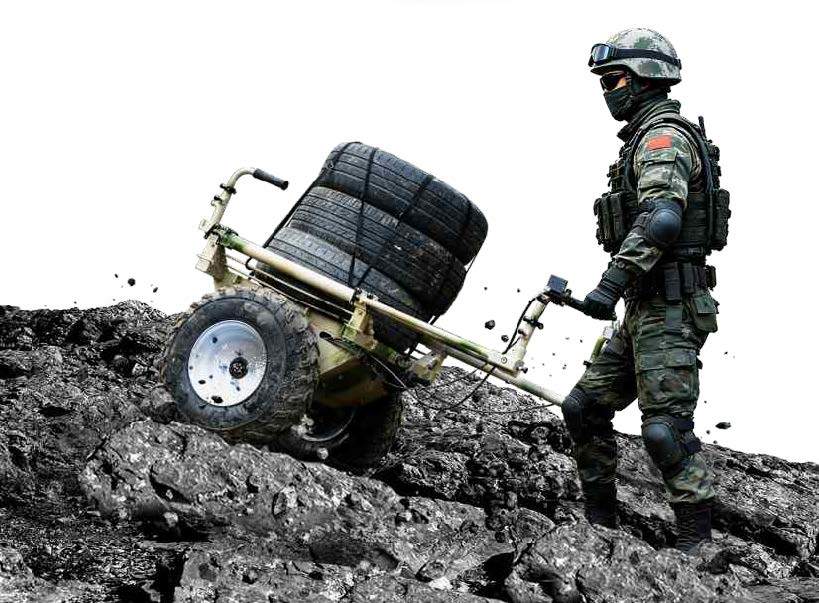
Тактическая индивидуальная транспортная ручная платформа
Automation Research Institute Co., Ltd. of China South Industries Group Corporation
Станок с числовым программным управлением для раскроя материалов
LUOYANG SHANHAI MACHINERY MANUFACTURING CO., LTD.