Корейский институт железнодорожных технологий запускает разработку автономного робота для осмотра путей
Репортаж от Wedoany,Корейский институт железнодорожных технологий запустил проект по разработке ключевых технологий осмотра путей на основе специализированных железнодорожных роботов. Планируется использовать виртуальную железнодорожную среду в качестве «динамического учебного полигона» для обучения роботов автономному безопасному осмотру.
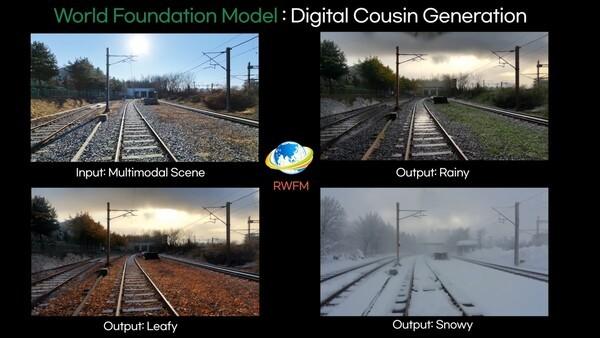
Проект был объявлен Корейским институтом железнодорожных технологий (Korea Railroad Research Institute, KRRI) 22-го числа. Ключевая цель — позволить автономным роботам-инспекторам многократно обучаться и испытывать различные состояния путей и опасные ситуации в виртуальной железнодорожной среде, созданной с помощью цифровых двойников, тем самым трансформируя традиционную систему обслуживания железных дорог, основанную на реагировании на инциденты, в систему превентивного и автономного осмотра.
Осмотр железнодорожных путей в настоящее время сталкивается с множеством комплексных проблем, включая риски для безопасности персонала, нехватку данных о редких дефектах и различия в результатах осмотра из-за разного уровня квалификации операторов. Малое количество реальных аварий или случаев дефектов затрудняет получение достаточных обучающих выборок для ИИ, а также проведение повторных экспериментов с опасными ситуациями на реальных объектах. Для преодоления этих ограничений институт планирует использовать дроны, камеры и лидары для сбора данных о реальных путях и окружающей среде, создания трехмерного виртуального пространства и использования его в качестве цифрового учебного полигона для тренировки визуального восприятия и управления движением роботов.
В виртуальном пространстве можно задавать внезапные переменные, такие как вторжение на пути и препятствия, а также погодные условия, такие как снегопады и ливни, условия окружающей среды, такие как ночь и встречный свет, а также рельеф, такой как щебень и склоны. Данные, полученные роботом в виртуальном пространстве, будут передаваться на действия физического робота и постоянно оптимизироваться в сочетании с данными реальной эксплуатации.
Руководитель проекта, старший научный сотрудник Корейского института железнодорожных технологий Пён Сон Джун (Byeon Seong-jun), отметил, что производительность автономного робота-инспектора зависит от его способности точно воспринимать окружающую обстановку и стабильно передвигаться. Ключевым аспектом данного исследования является использование World Foundation Model для улучшения визуального восприятия робота, а также применение обучения с подкреплением и технологии Sim2Real (от симуляции к реальности) для обеспечения стратегии управления, гарантирующей стабильное передвижение робота в реальной путевой среде.
Данный материал скомпилирован платформой Wedoany. При цитировании материалов, созданных с помощью искусственного интеллекта (ИИ), необходимо обязательно указывать источник — «Wedoany». В случае выявления нарушения прав или иных проблем просим своевременно информировать нас. Сайт оперативно внесёт изменения или удалит материал.Электронная почта: news@wedoany.com
Связанные продукты

Электромагнитный расходомер ZDL91
Tianjin Zhongdian Celestial Science and Technology Co., Ltd.
Автоматизированный контейнер с вертикальным подъемом
MODULA (CHINA) AUTOMATION EQUIPMENT CO., LTD.
Кран мостовой подвесной однобалочный типа LX грузоподъёмностью 0,5~10 т
Zhuzhou Tianqiao Crane Co., Ltd.
Интеллектуальный автоматический калибратор давления ConST811A
Beijing ConST Instruments Technology Inc.
Высокоскоростная гибкая полностью автоматизированная линия штамповки
JIER Machine-Tool Group Co., Ltd.
Выходной адаптер MCU с медным стержнем в сборе
Shenzhen Yusheng Optoelectronics Co., Ltd
Тактическая индивидуальная транспортная ручная платформа
Automation Research Institute Co., Ltd. of China South Industries Group Corporation
Контроллер системы обнаружения горючих газов 30
Jinan Benan Technology Development Co., Ltd.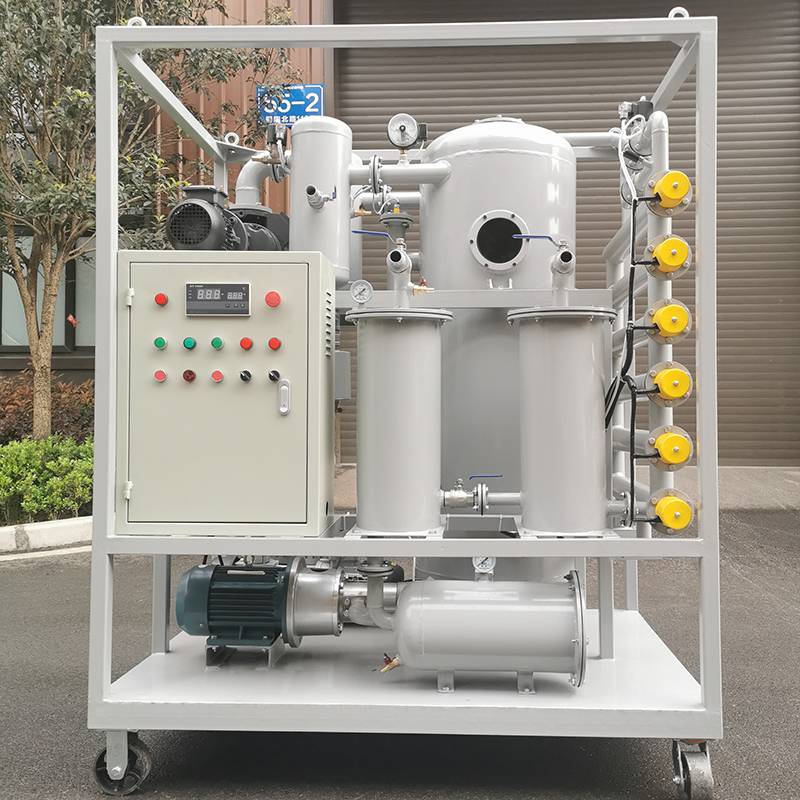
Двухступенчатая вакуумная установка для очистки трансформаторного масла
CHONGQING TONG RUI FILTRATION EQUIPMENT MANUFACTURING CO., LTD.
Расходомер Вентури для главного питательного трубопровода CAP1400
Jiangsu Hongda Instrument Technology Co., LTD.
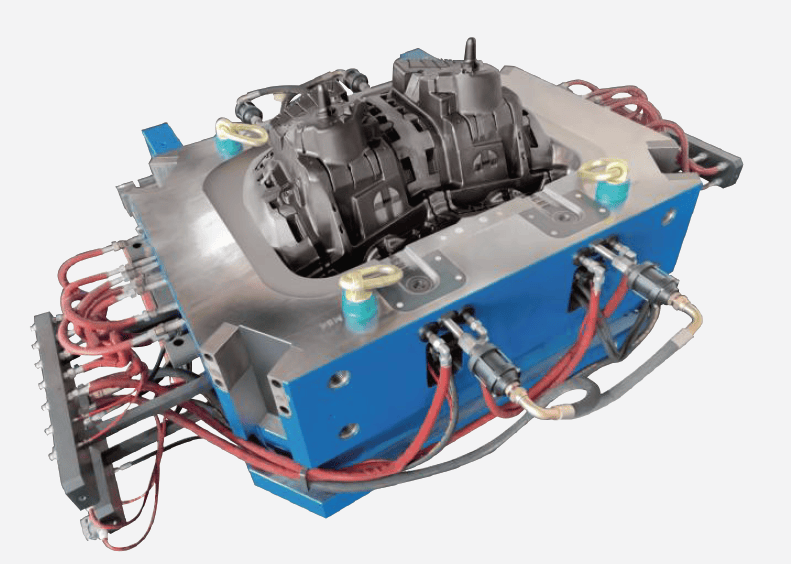
Пресс-форма для литья под высоким давлением из алюминиево-магниевого сплава
NINGBO HELI TECHNOLOGY CO., LTD.