Китайская компания Wujie Power выпустила воплощённую интеллектуальную модель MWA, заняв первое место в RoboCasa с результатом 75,2%
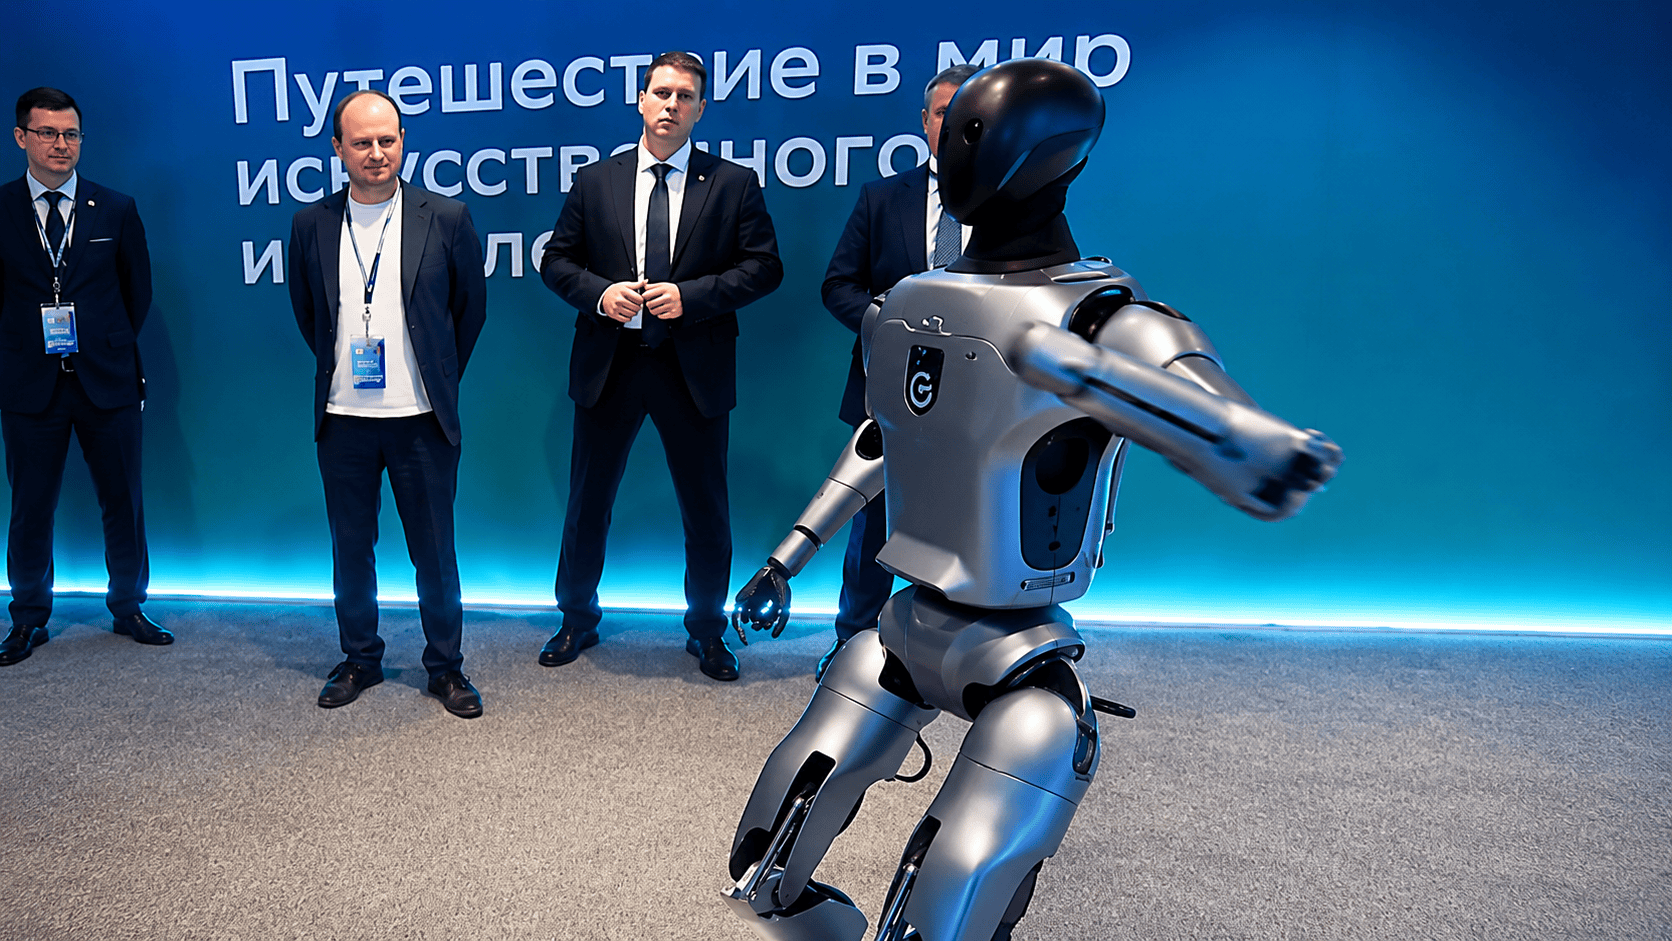
Репортаж от Wedoany,29 июня китайская компания Wujie Power, специализирующаяся на воплощённом интеллекте, официально выпустила MWA™ — универсальный мозг для воплощённого интеллекта, позиционируемый как скрытая пространственная мировая модель с «длинно-временной двунаправленной физической причинно-следственной цепью». В тесте воплощённого интеллекта RoboCasa GR1 TableTop модель MWA™-WALA, совместно разработанная Wujie Power и Институтом автоматики Китайской академии наук, заняла первое место в мире со средним уровнем успешности выполнения задач 75,2%, превзойдя такие модели, как NVIDIA GR00T-N1.6, Daxiao Robot ACE-EGO-0, Xiaopeng DIAL и Gaode ABot-M0. Этот релиз продвигает ранее заявленный подход Wujie Power, основанный на «скрытой пространственной мировой модели + обучении с подкреплением», к задачам с длинным циклом, множеством шагов и высокой точностью операций.
Роль мировой модели заключается в том, чтобы робот перед выполнением действия сначала понимал изменения в окружающей среде и последствия своих действий. Для воплощённого интеллекта модель должна не только «видеть» объекты, но и оценивать, как они будут двигаться, сталкиваться, скользить, подвергаться воздействию сил и стабилизироваться.
Ключевое изменение MWA™ заключается в размещении физических причинно-следственных связей в скрытом пространстве для моделирования. Традиционные модели роботов часто полагаются на прямую связь между зрением, языком и действиями, что позволяет выполнять такие действия, как захват, размещение, включение и выключение в коротких задачах, но в длительных операциях часто возникают разрывы в последовательности действий, дрейф траектории, нестабильность усилий и ошибки в оценке целевого состояния. MWA™ использует механизм обратного динамического моделирования на уровне временных блоков, выводя непрерывные многопошаговые группы латентных действий, что позволяет роботу не просто генерировать одношаговые действия, а строить непрерывную цепочку действий вокруг всего процесса задачи. Таким образом, при выполнении многошаговых операций робот может обрабатывать «текущее действие», «следующее состояние» и «конечную цель задачи» в единой временной рамке.
Система ядерных данных отрицательных образцов AnyPhys предназначена для восполнения понимания роботом границ неудач. Обучение воплощённого интеллекта не может полагаться только на успешные демонстрации; в реальных операциях чаще встречаются скольжение, столкновения, неточный захват, потеря устойчивости, разбрызгивание объектов и ошибки в ограниченном пространстве. MWA™ использует большое количество образцов неудач, нестабильности и критических границ для обратного вывода физических стабильных областей в различных рабочих условиях, позволяя роботу избегать высокорисковых траекторий при генерации действий. Для промышленных и коммерческих сервисных сценариев такая способность более критична, чем простое повышение демонстрационной эффективности, поскольку робот должен сохранять стабильность, безопасность и воспроизводимость в течение длительного времени работы.
RoboCasa GR1 TableTop в основном проверяет способность робота к обобщению в задачах на столе. Сложные объекты, нестандартные сцены, изменения освещения и помехи от посторонних предметов усиливают различия в понимании пространства, непрерывности действий и способности к планированию задач.
Средний уровень успешности выполнения задач 75,2% показывает, что MWA™ достигла высоких результатов в задачах, таких как многошаговые последовательные операции, извлечение объектов из ограниченного пространства и точный захват разрозненных предметов. Ценность симуляционной среды RoboCasa заключается в том, что она позволяет тестировать стратегии робота в большом количестве задач взаимодействия на кухне, столе и с объектами, а не только оценивать одиночные захваты. Занятие MWA™ первого места означает, что подход скрытой пространственной мировой модели обладает высокой конкурентоспособностью в симуляционных тестах и предоставляет новую основу для алгоритмической проверки последующего развёртывания на реальных роботах. Официальное описание RoboCasa показывает, что его бенчмарк используется для сравнения универсальных стратегий роботов, задачи охватывают множество типов операций в повседневной среде и уделяют внимание оценке многозадачного обучения и обобщения.
Этот релиз также продолжает недавний технологический и коммерческий ритм Wujie Power. Ранее компания завершила раунд ангельского финансирования на сумму более 200 миллионов долларов США и построила универсальный мозг MWA™ на основе «скрытой пространственной мировой модели + обучения с подкреплением»; второе поколение роботов K15 компании уже вступило в стадию массового производства, с областями применения, охватывающими промышленное производство, коммерческие услуги и другие сценарии. Для Wujie Power результаты в рейтингах моделей — лишь технологический вход; настоящее испытание заключается в том, сможет ли MWA™ войти в реальные заводы, коммерческие пространства и задачи с длинными циклами мобильных операций, выдерживая инженерное давление, связанное с темпом производственной линии, открытой средой, ограничениями безопасности и переключением между задачами.
Воплощённый интеллект переходит от «способности демонстрировать» к «способности долгосрочной стабильной работы». Если MWA™ сможет перенести способность к длинно-временным действиям из симуляции на реальные роботы, это поможет повысить надёжность роботов в сборке, сортировке, захвате и размещении, обслуживании, инспекции и операциях в сложных пространствах. Для всей отрасли конкуренция в таких моделях уже не ограничивается пониманием языка или способностью к визуальному распознаванию, а включает моделирование физического мира, непрерывность действий, обучение на образцах неудач и способность к замкнутому циклу итераций в реальных сценариях. Выпуск MWA™ компанией Wujie Power также делает скрытую пространственную мировую модель важной технологической ветвью на пути к универсальному мозгу воплощённого интеллекта.
Данный материал скомпилирован платформой Wedoany. При цитировании материалов, созданных с помощью искусственного интеллекта (ИИ), необходимо обязательно указывать источник — «Wedoany». В случае выявления нарушения прав или иных проблем просим своевременно информировать нас. Сайт оперативно внесёт изменения или удалит материал.Электронная почта: news@wedoany.com
Связанные продукты

Автоматический патрульный робот/автоматический робот безопасности
FOTUN HONGKONG LIMITED
Планшетный портативный спутниковый терминал Ручной портативный терминал с антенной диаметром 0,35 м
China Starwin Science & Technology co., Ltd.
KJD127(A) шахтный взрывозащищённый и искробезопасный компьютер
Taiyuan Xiangming Intelligent Control Technology Co., Ltd.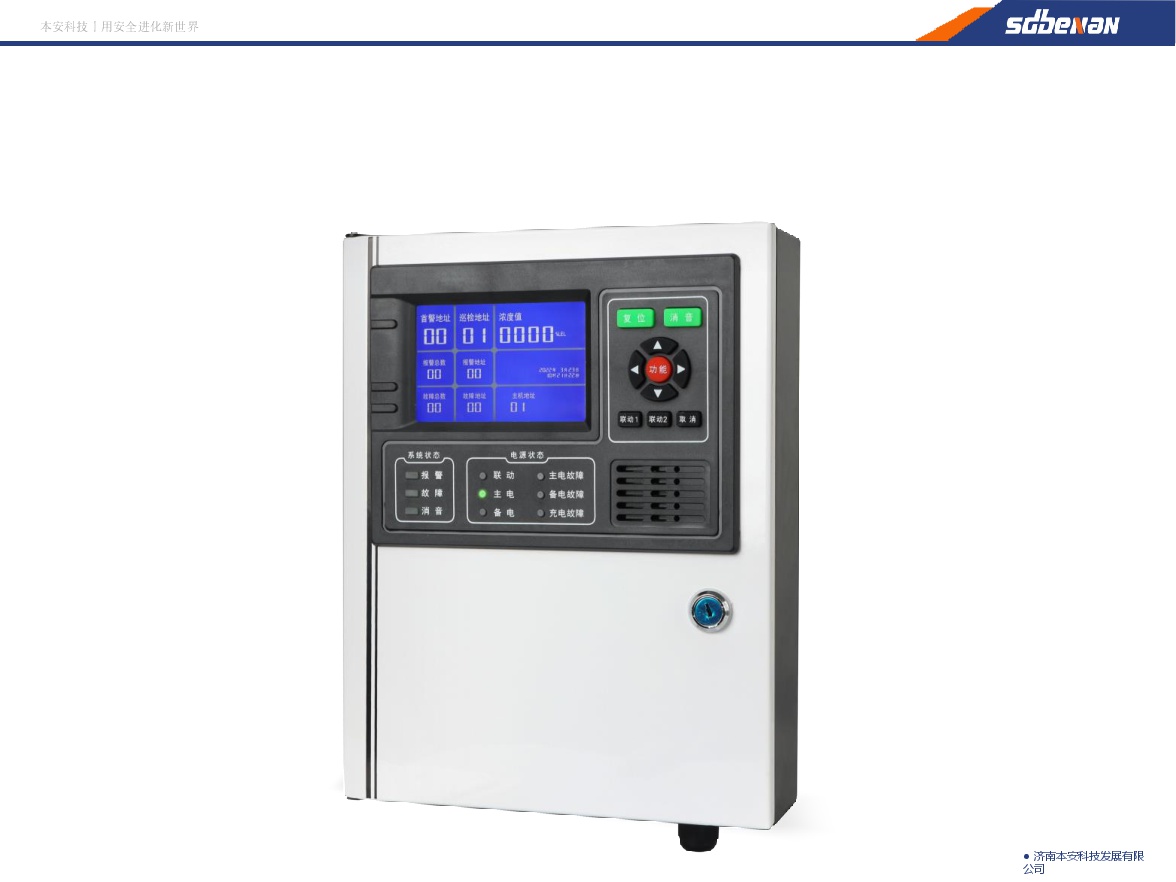
Контроллер системы обнаружения горючих газов 30
Jinan Benan Technology Development Co., Ltd.

Интеллектуальная система мониторинга конвейерных лент
LUO YANG WIRE ROPE INSPECTION TECHNOLOGY CO., LTD.