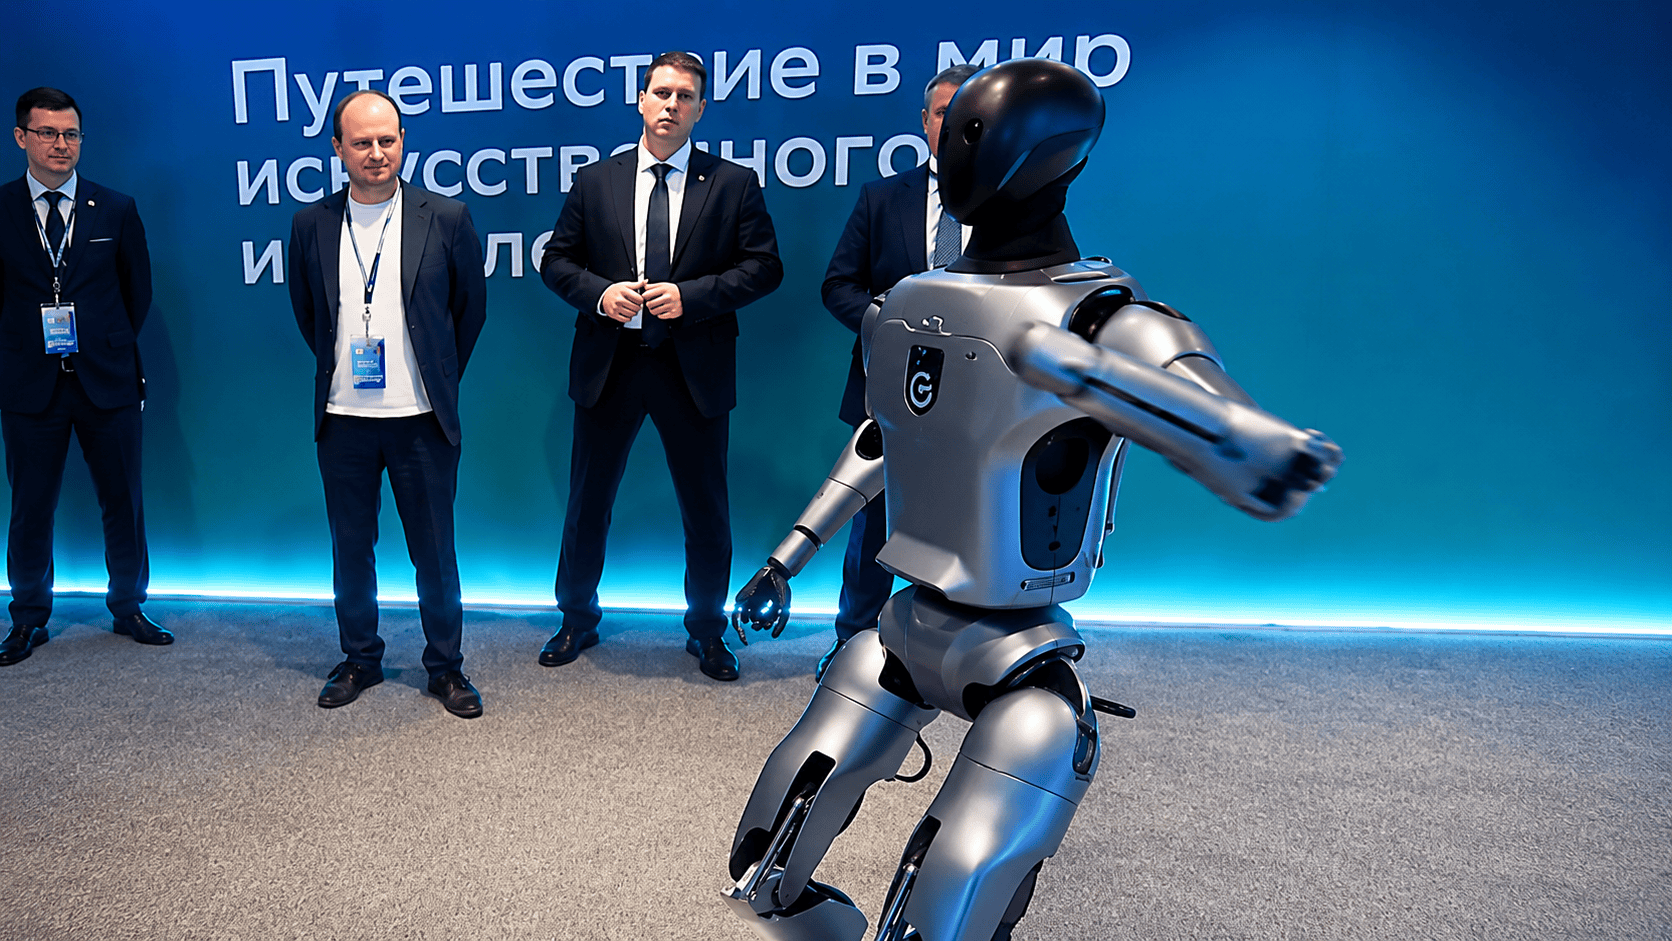
Китайская робототехническая компания UBTech представила колёсного промышленного гуманоидного робота Cruzr Y1
Репортаж от Wedoany,Китайские промышленные гуманоидные роботы переходят от «способности войти на завод» к «способности войти в конкретный технологический процесс». 25 июня колёсный промышленный гуманоидный робот Cruzr Y1 от китайской компании UBTech впервые в мире был публично представлен на Китайской технологической конференции OPPO и выставке технологий цепочки поставок, где продемонстрировал полный процесс разборки и укладки штабелей из контейнеров. Данное изделие предназначено для промышленного производства, складской логистики, перемещения в цепочке поставок и гибкой загрузки/выгрузки материалов, решая такие ключевые проблемы традиционного автоматизированного оборудования, как плохая адаптация к изменениям положения материалов, длительный цикл переналадки при смене продукции и ограниченность функциональных возможностей.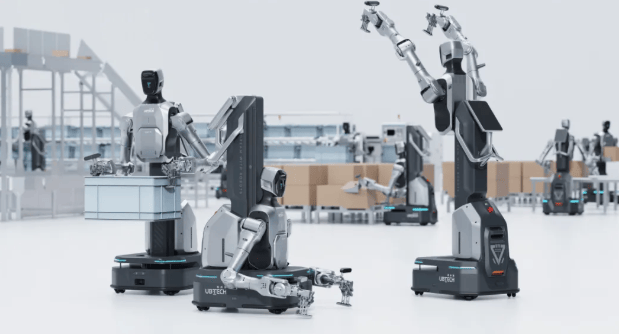
Cruzr Y1 использует комбинированную форму колёсного мобильного шасси и гуманоидного верхнего корпуса, предназначенную для выполнения таких задач, как непрерывное перемещение, разборка и укладка штабелей, загрузка/выгрузка материалов и сортировка в заводских и складских условиях. По сравнению с двуногими гуманоидными роботами, колёсная конструкция больше подходит для длительной работы на ровных промышленных площадках, позволяя снизить сложность управления движением, повысить стабильность работы и энергоэффективность. По сравнению с традиционными стационарными манипуляторами, колёсный промышленный гуманоидный робот обладает большим рабочим радиусом и может перемещаться между несколькими рабочими позициями, что подходит для переключения задач между производственными линиями, складскими зонами и гибкими производственными ячейками.
Продемонстрированные в этот раз операции разборки и укладки штабелей из контейнеров являются высокочастотными, повторяющимися и трудоёмкими этапами в производстве и логистике. Традиционное автоматизированное оборудование для разборки и укладки штабелей обычно зависит от фиксированных рабочих позиций, стандартных поддонов, стабильного положения материалов и заранее заданных траекторий. При малейшем смещении положения контейнера, изменении состояния штабеля или смене спецификации продукции может потребоваться вмешательство человека или переналадка. Cruzr Y1 объединяет визуальное восприятие, управление движением, работу манипулятора и мобильное шасси, стремясь выполнять задачи гибкого перемещения в более сложных и нерегулярных рабочих средах.
Определяя Cruzr Y1 как колёсного промышленного гуманоидного робота для промышленных сценариев, UBTech подчёркивает, что основное внимание продукта направлено не на демонстрацию, сопровождение или сервисное обслуживание, а на проникновение в операции перемещения и манипулирования, приближенные к реальному производству. Промышленных заказчиков действительно волнуют эффективность, стабильность, сроки развёртывания, затраты на обслуживание и воспроизводимость. Если робот способен только на однократную демонстрацию, ему трудно создать коммерческую ценность; только стабильная работа в сценариях с множеством партий, множеством материалов и множеством рабочих позиций позволит ему войти в систему оценки закупок у интеграторов автоматизации и заводских заказчиков.
Cruzr Y1 оснащён отечественными вычислительными чипами серий Dijia S100P и S600, а в качестве базовой поддержки используются собственные аппаратные архитектуры UBTech и программная система ROSA. Роботу необходимо выполнять визуальное распознавание, позиционирование материалов, планирование маршрута, управление захватом, составление задач и обработку исключений в реальном времени, что предъявляет высокие требования к локальной вычислительной мощности, управлению в реальном времени и стабильности программной системы. Использование отечественных вычислительных чипов и собственной программной системы позволяет UBTech получить более сильную инициативу в контролируемости цепочки поставок, итерации продуктов и адаптации к сценариям.
Интегрированный алгоритм VLA (Vision-Language-Action) является важной технологической опорой Cruzr Y1. Промышленные роботы в прошлом в основном полагались на обучение и фиксированные программы, подходящие для сильно повторяющихся задач со стабильной средой. Алгоритм VLA пытается соединить визуальное восприятие, понимание языковых задач и выполнение действий, позволяя роботу понимать состояние сцены на основе целевой задачи, а затем планировать действия по захвату, перемещению и размещению. Для таких гибких задач, как разборка и укладка штабелей контейнеров, загрузка/выгрузка материалов и сортировка, роботу необходимо распознавать положение объектов, оценивать изменения позы, планировать точки захвата и корректировать отклонения в процессе выполнения.
Данная презентация также совпала с расширением каналов сбыта UBTech. UBTech объявила политику привлечения региональных эксклюзивных дистрибьюторов, предоставляя техническую, послепродажную и маркетинговую поддержку интеграторам автоматизации и партнёрам по каналам цепочки поставок. Для внедрения промышленных роботов на реальные заводы обычно требуются местные интеграторы для проведения обследования площадки, модернизации рабочих позиций, системной интеграции, ввода в эксплуатацию и послепродажного обслуживания. Система региональных дистрибьюторов и интеграторов может помочь продукту быстрее проникнуть в различные отраслевые сценарии, а также передать обратную связь от клиентов в конструкцию робота, алгоритмы и прикладные решения.
Рынок промышленных роботов в Китае переходит от автоматизации на основе стандартных манипуляторов к воплощённому интеллекту и гибким операциям. В таких отраслях, как электронное производство, автомобильные компоненты, цепочка поставок 3C, складская логистика, производство продуктов питания и напитков, фармацевтическая упаковка, существует большой спрос на перемещение, загрузку/выгрузку материалов и сортировку. Раньше в этих сценариях либо использовался ручной труд, либо применялось специализированное автоматизированное оборудование. Если колёсный промышленный гуманоидный робот сможет соответствовать заводским требованиям по стоимости, стабильности и эффективности развёртывания, он предоставит новый путь решения для гибкого производства.
Ранее UBTech уже продвигала масштабное внедрение в области промышленных гуманоидных роботов, и выпуск Cruzr Y1 дополнительно обогатил её промышленный продуктовый ряд. По сравнению с двуногими платформами, колёсный промышленный гуманоидный робот делает больший акцент на практичности и эффективности в сценариях; по сравнению со стационарными манипуляторами, он больше подчёркивает мобильную работу и многофункциональную адаптацию. Сможет ли Cruzr Y1 в дальнейшем конвертироваться в заказы, будет зависеть от результатов пробной эксплуатации у клиентов, развития каналов интеграторов, стабильности работы на месте, затрат на обслуживание и способности адаптироваться к различным материалам и рабочим позициям.
Данный материал скомпилирован платформой Wedoany. При цитировании материалов, созданных с помощью искусственного интеллекта (ИИ), необходимо обязательно указывать источник — «Wedoany». В случае выявления нарушения прав или иных проблем просим своевременно информировать нас. Сайт оперативно внесёт изменения или удалит материал.Электронная почта: news@wedoany.com
Связанные продукты


Система управления жизненным циклом оборудования
AURY (TIANJIN) INDUSTRY GROUP CO., LTD.
Автоматический патрульный робот/автоматический робот безопасности
FOTUN HONGKONG LIMITED
QPS-20A Резервированный переключатель питания
CHN ENERGY ZHISHEN CONTROL TECHNOLOGY CO., LTD.
Интеллектуальный автоматический калибратор давления ConST811A
Beijing ConST Instruments Technology Inc.
Промышленная кольцевая сеть Ethernet для горнодобывающей промышленности (10 Гбит/с / 1 Гбит/с)
Chongqing Mas Sci&Tech Co., Ltd.
Тропосферный ветровой профилемер P-диапазона TWP16
China Huayun Meteorological Technology Group Co., Ltd.