
Учёные Корнеллского университета в США впервые создали роботов, способных ощущать температуру окружающей среды и «объединяясь» изменять её. Эти роботы имеют диаметр всего лишь как волос, и в будущем их планируется применять в медицине и сельском хозяйстве. Соответствующая статья опубликована в последнем выпуске журнала Nature Electronics.
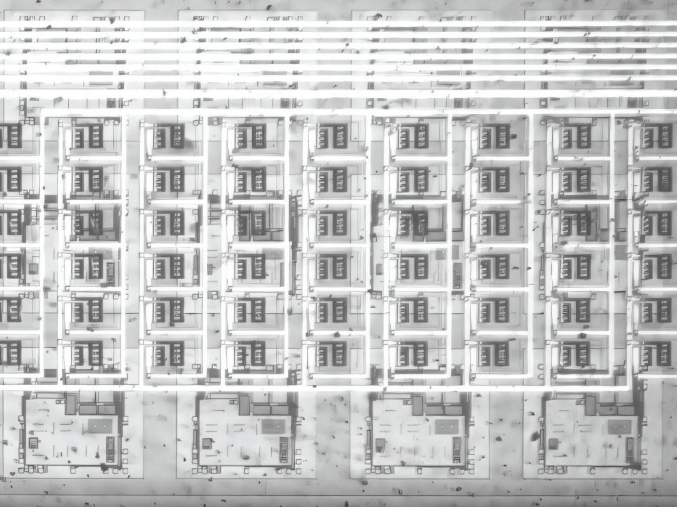
Микророботы работают совместно. Источник фото: Kaitlyn Serrao/Корнеллский университет в Итаке и Корнеллский технологический институт
Эти роботы способны самостоятельно передвигаться, воспринимать окружающую среду, формировать изображения и проводить измерения, а также «общаться» друг с другом. Исследовательская группа выстроила 54 таких робота в «боевой порядок» и, добавив схему температурного восприятия, заставила жидкость перетекать между областями с разной температурой — перекачиваться из горячей области в холодную или наоборот. Это первый случай, когда микророботы способны изменять окружающую физическую среду.
Эти роботы подобны искусственным ресничкам и имитируют способность природных ресничек перекачивать жидкость, то есть за счёт согласованных колебаний ресничек обеспечивать направленное движение жидкости на микроуровне. Именно этот механизм лежит в основе удаления слизи из дыхательных путей человека и транспортировки яйцеклетки по маточной трубе.
Однако команда не стала копировать структуру природных ресничек, а разработала более эффективную двухшарнирную структуру, которую можно легко программировать с помощью электронных сигналов. Два шарнира последовательно приводятся в движение, создавая необратимое гребковое действие, которое приводит в движение окружающую жидкость.
Одному веслу трудно добиться результата — необходимы совместные усилия множества роботов. Команда расположила 54 шарнирные искусственные реснички в массив, оснащённый двумя схемами температурного восприятия — «лидером» и «последователем». Они обмениваются информацией друг с другом, синхронизируя реснички в массиве и совместно перекачивая жидкость при изменении температуры. Эта схема в основном определяет, когда и каким шарниром массив ресничек будет перекачивать жидкость: при температуре выше заданного значения — прямое перекачивание; при более низкой температуре — обратное перекачивание.
Команда подчёркивает, что три ключевые способности — восприятие окружающей среды, управление потоком жидкости и взаимная связь между микрочипами — образуют контур обратной связи, вдохновлённый природными системами, и в будущем могут найти применение в медицине или сельском хозяйстве. Например, роботы могут реагировать на свет или значение pH, вызывая химические реакции или механическое движение.